歡迎進(jìn)入河南省路港起重機(jī)集團(tuán)有限公司! 產(chǎn)品推薦/ 關(guān)于我們/ 聯(lián)系我們/ 網(wǎng)站地圖
 河南省路港起重機(jī)集團(tuán)有限公司專注研起重架橋設(shè)備,提供定制生產(chǎn)服務(wù)
24H咨詢熱線15090371237
 河南省路港起重機(jī)集團(tuán)有限公司專注研起重架橋設(shè)備,提供定制生產(chǎn)服務(wù)
24H咨詢熱線15090371237
過孔作業(yè)是四主梁式架橋機(jī)施工流程中風(fēng)險(xiǎn)***、技術(shù)要求最嚴(yán)苛的核心環(huán)節(jié)之一,作業(yè)過程需完成前支腿懸臂前移、中支腿頂升、后支腿跟進(jìn)等一系列協(xié)同動(dòng)作,期間架橋機(jī)處于動(dòng)態(tài)重心失衡狀態(tài),易受支腿支撐不均、軌道不平順、突發(fā)陣風(fēng)等因素影響,引發(fā)主梁扭曲、整機(jī)傾覆等安全事故。傳統(tǒng)過孔方案依賴經(jīng)驗(yàn)預(yù)判與現(xiàn)場(chǎng)試錯(cuò),難以***捕捉多構(gòu)件耦合運(yùn)動(dòng)規(guī)律與動(dòng)態(tài)載荷傳遞特性,優(yōu)化空間有限。多體動(dòng)力學(xué)技術(shù)能夠***表征構(gòu)件間的運(yùn)動(dòng)約束與力學(xué)傳遞關(guān)系,為四主梁式架橋機(jī)過孔過程的全流程仿真與參數(shù)優(yōu)化提供可靠技術(shù)支撐,對(duì)提升過孔作業(yè)安全性與效率具有重要工程意義。
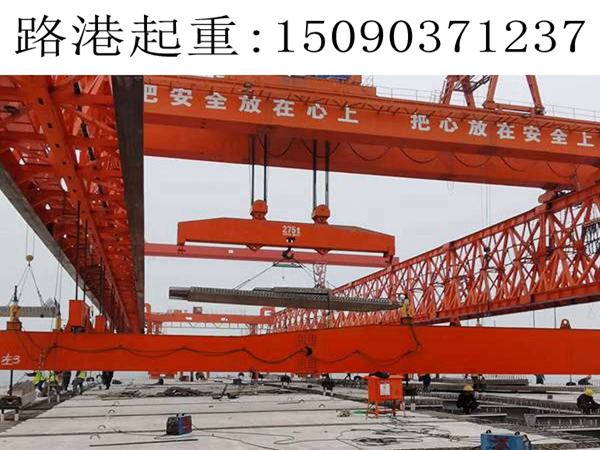
基于多體動(dòng)力學(xué)的過孔過程仿真核心在于構(gòu)建***的“幾何-物理-運(yùn)動(dòng)”耦合模型。建模過程需充分考慮四主梁式架橋機(jī)的結(jié)構(gòu)特性,將主梁、支腿、行走臺(tái)車、導(dǎo)梁等核心構(gòu)件作為柔性體處理,通過激光掃描獲取***幾何參數(shù),結(jié)合材料力學(xué)性能參數(shù)定義構(gòu)件彈性模量、密度等物理屬性。針對(duì)構(gòu)件間的連接關(guān)系,采用多體動(dòng)力學(xué)專用約束單元模擬支腿與主梁的鉸接、臺(tái)車與軌道的滾動(dòng)接觸等,***復(fù)現(xiàn)各部件的相對(duì)運(yùn)動(dòng)規(guī)律。同時(shí),融入過孔作業(yè)的實(shí)際工況邊界條件,包括軌道不平順激勵(lì)、支腿支撐反力、風(fēng)載荷等動(dòng)態(tài)干擾因素,構(gòu)建與物理實(shí)體1:1映射的多體動(dòng)力學(xué)仿真模型,確保仿真結(jié)果的真實(shí)性與可靠性。
依托多體動(dòng)力學(xué)模型可實(shí)現(xiàn)過孔全過程的動(dòng)態(tài)仿真分析,***識(shí)別關(guān)鍵風(fēng)險(xiǎn)點(diǎn)與性能瓶頸。通過仿真能夠?qū)崟r(shí)輸出過孔各階段四主梁的應(yīng)力分布、支腿載荷變化、整機(jī)重心軌跡及構(gòu)件運(yùn)動(dòng)姿態(tài)等核心數(shù)據(jù),清晰呈現(xiàn)前支腿懸臂***狀態(tài)、支腿轉(zhuǎn)換承重等危險(xiǎn)工況下的力學(xué)響應(yīng)特性。例如,在仿真中可***捕捉到軌道接頭高差引發(fā)的臺(tái)車沖擊載荷傳遞路徑,以及四主梁因同步性偏差導(dǎo)致的局部應(yīng)力集中現(xiàn)象。基于仿真數(shù)據(jù),能夠系統(tǒng)分析不同過孔速度、支腿頂升時(shí)序、軌道平整度等參數(shù)對(duì)作業(yè)安全性的影響規(guī)律,為后續(xù)優(yōu)化方案制定提供量化依據(jù),有效規(guī)避傳統(tǒng)經(jīng)驗(yàn)判斷的主觀性局限。
基于仿真分析結(jié)果的過孔參數(shù)優(yōu)化需圍繞“協(xié)同穩(wěn)定-載荷均衡-風(fēng)險(xiǎn)可控”目標(biāo)展開。針對(duì)仿真識(shí)別出的應(yīng)力集中與重心偏移問題,可通過優(yōu)化支腿動(dòng)作時(shí)序?qū)崿F(xiàn)協(xié)同控制,調(diào)整前支腿前移速度與中支腿頂升速率的匹配關(guān)系,確保重心平穩(wěn)過渡;針對(duì)軌道不平順引發(fā)的沖擊載荷,可優(yōu)化軌道鋪設(shè)精度標(biāo)準(zhǔn),在高風(fēng)險(xiǎn)區(qū)段增設(shè)緩沖墊層,并調(diào)整臺(tái)車行走速度曲線,降低沖擊響應(yīng);針對(duì)極端工況下的穩(wěn)定性不足問題,可通過仿真驗(yàn)證配重方案的有效性,確定***配重位置與重量,提升整機(jī)抗傾覆能力。同時(shí),可通過仿真模擬不同風(fēng)速、坡度等特殊工況,制定針對(duì)性的應(yīng)急調(diào)整策略,形成全工況覆蓋的優(yōu)化方案體系。
該技術(shù)體系的應(yīng)用顯著提升了四主梁式架橋機(jī)過孔作業(yè)的***管控水平。通過仿真優(yōu)化,可將過孔作業(yè)的支腿同步誤差控制在毫米級(jí),主梁***應(yīng)力降低20%以上,有效降低了結(jié)構(gòu)損傷風(fēng)險(xiǎn);同時(shí),大幅減少了現(xiàn)場(chǎng)試錯(cuò)成本,過孔作業(yè)效率提升30%以上。仿真過程積累的海量數(shù)據(jù)還可反哺架橋機(jī)結(jié)構(gòu)設(shè)計(jì)優(yōu)化,為同類設(shè)備的過孔方案標(biāo)準(zhǔn)化制定提供數(shù)據(jù)支撐。這一研究推動(dòng)了四主梁式架橋機(jī)過孔作業(yè)從“經(jīng)驗(yàn)驅(qū)動(dòng)”向“數(shù)據(jù)驅(qū)動(dòng)”轉(zhuǎn)型,為復(fù)雜工況下的架橋機(jī)安全施工提供了可靠技術(shù)保障。
河南省路港起重機(jī)集團(tuán)有限公司 備案號(hào): 豫ICP備16019360號(hào)-12
 微信二維碼
TEL
 24H服務(wù)熱線